 SONA Robotics
ROS 2 temelleri
Gerçek robot üzerinde topic, service, action, parameter, launch ve paket yapısı.
ÜNİVERSİTELER İÇİN ORBIROB
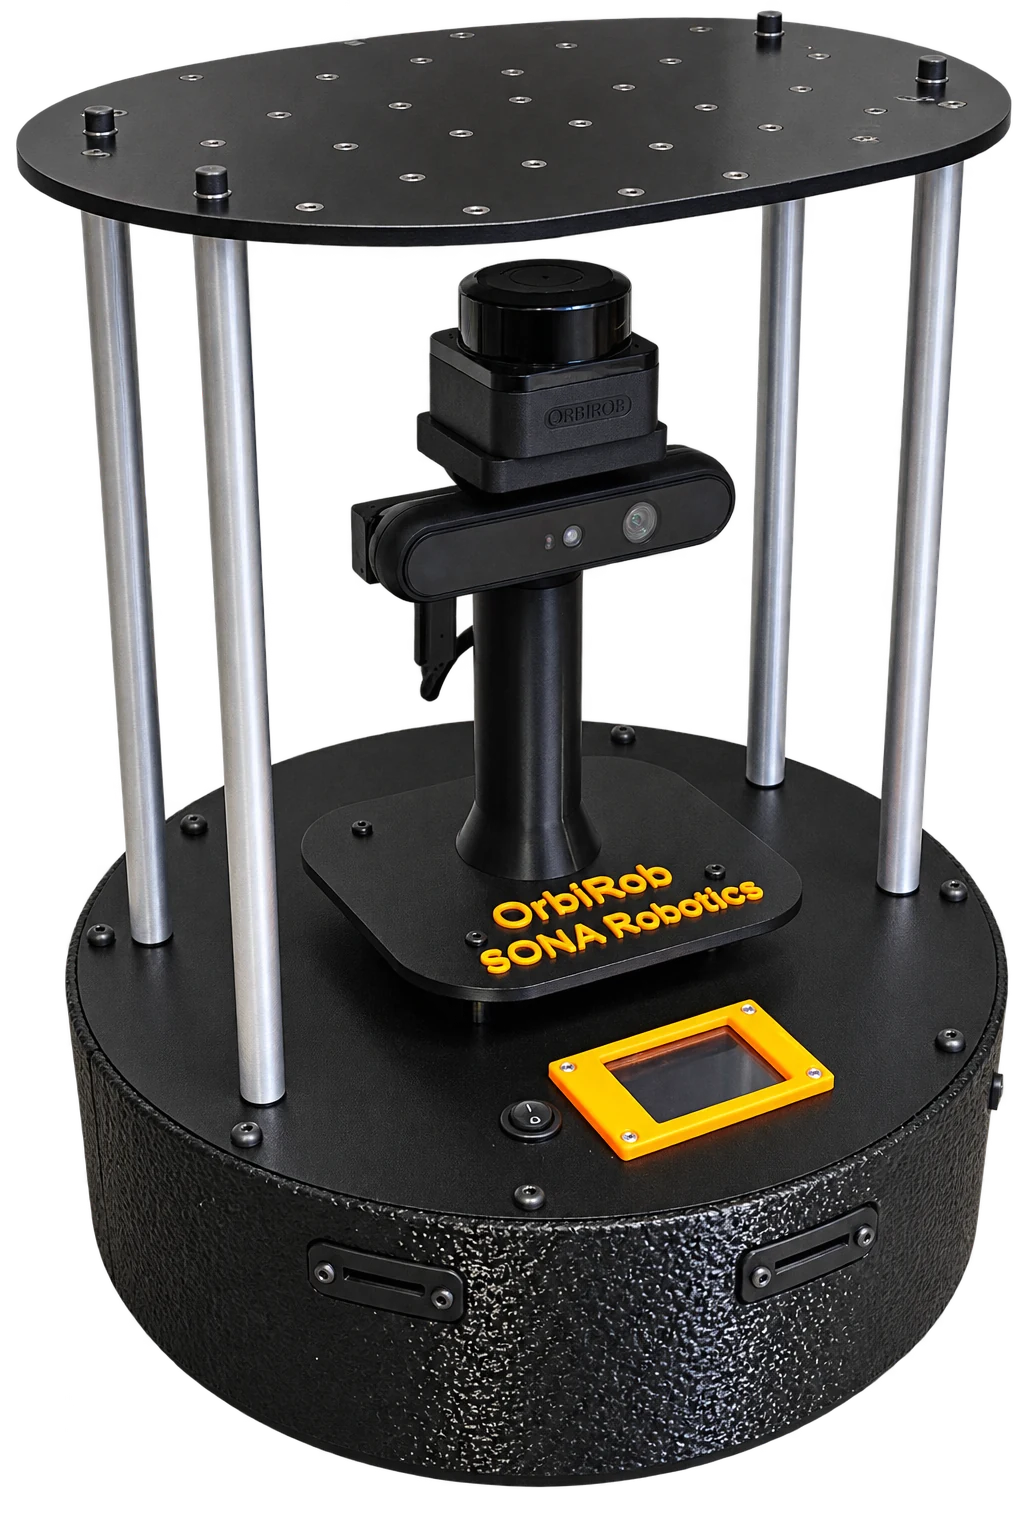
Yalnızca simülasyonla yetinmeyen dersler ve araştırmalar için eksiksiz bir eğitim ve araştırma platformu. Gazebo'da geliştirin, aynı ROS 2 mimarisini OrbiRob'a taşıyın ve öğrencilerin gerçek dünyanın belirsizlikleriyle çalışmasını sağlayın.
ROS 2 Jazzy
Güncel robotik altyapısı
Gazebo → Gerçek
Tek geliştirme akışı
C++ · Python
Açık geliştirme
2 / 5 / 10
Önerilen laboratuvar ölçekleri
ORBIROB · DEMOS
Gazebo simülasyonu, gerçek otonom navigasyon, engelden kaçınma ve insan algılama örnekleri.
OrbiRob'un Gazebo simülasyon ortamındaki hareketi.
Gerçek ortamda otonom navigasyon gösterimi.
OrbiRob hareket halindeyken engellerden kaçınıyor.
OrbiRob'un kamera sistemiyle insanları algılamasının gösterimi.
EĞİTİM
OrbiRob diferansiyel sürüşlü temel bir eğitim platformu olarak başlayıp tam otonom navigasyon projelerine kadar ilerleyebilir. Öğrenciler robotu kapalı bir kutu olarak kullanmak yerine sistemi görebilir, değiştirebilir ve ölçebilir.
Gerçek robot üzerinde topic, service, action, parameter, launch ve paket yapısı.
Diferansiyel sürüş kinematiği, enkoder geri beslemesi, hız kontrolü ve odometri.
Harita oluşturma, kaydetme, haritada konum bulma ve hata durumlarını inceleme.
Nav2 ile rota planlama, engelden kaçınma ve hedef tabanlı görevler.
LiDAR, kamera ve ek sensörleri robotik ve yapay zekâ deneylerine entegre etme.
Yeni ROS 2 düğümleri, sensörler ve araştırma algoritmalarıyla platformu genişletme.
MÜFREDAT
Node, topic, service, action ve parameter.
URDF/Xacro, frame'ler ve koordinat dönüşümleri.
Teker komutları, enkoderler ve odometri.
LiDAR, yakınlık algılama ve sensör mesajları.
Robotu ve sensörleri simülasyonda çalıştırma.
Bilinmeyen bir iç ortamın haritasını çıkarma.
Kaydedilmiş haritada robot pozunu kestirme.
Otonom hedef planlama ve yürütme.
Görü veya özel algılama düğümleri ekleme.
Otonom bir görev tasarlayıp gösterme.
LABORATUVAR KONFİGÜRASYONLARI
Eğitmen platformu, tez çalışması, araştırma prototipleme ve gösterimler.
Başlangıç laboratuvarı veya küçük ekiplerle çoklu robot deneyleri.
Takım tabanlı paralel uygulamalar için eğitim laboratuvarı.
Birden fazla grubun aynı anda çalışabildiği tam robotik laboratuvarı.
ARAŞTIRMA
Planlama, kontrol, yerel engelden kaçınma ve navigasyon davranışları.
Haritalama, konumlama ve füzyon algoritmalarını aynı donanımda değerlendirme.
RGB veya RGB-D algılamayı doğrudan ROS 2'ye bağlama.
Koordinasyon, filo ve sürü araştırmaları için birden fazla platform kullanma.
İnsanların bulunduğu iç ortamlarda navigasyon ve etkileşimi inceleme.
Tescilli yazılıma bağımlı olmadan herhangi bir katmanı değiştirme veya genişletme.
Platformu çevrimiçi gösterebilir, ders veya araştırma hedeflerinizi konuşabilir ve öğrenci sayınıza ve planladığınız deneylere uygun laboratuvar yapısı önerebiliriz.