 SONA Robotics
Simülasyondan gerçek robota
Navigasyon, algılama ve otonomi yazılımlarını Gazebo'da geliştirip test edin; ardından aynı ROS 2 mimarisini fiziksel OrbiRob üzerinde çalıştırın.
Gazebo'da geliştirin. Gerçek robotta çalıştırın.
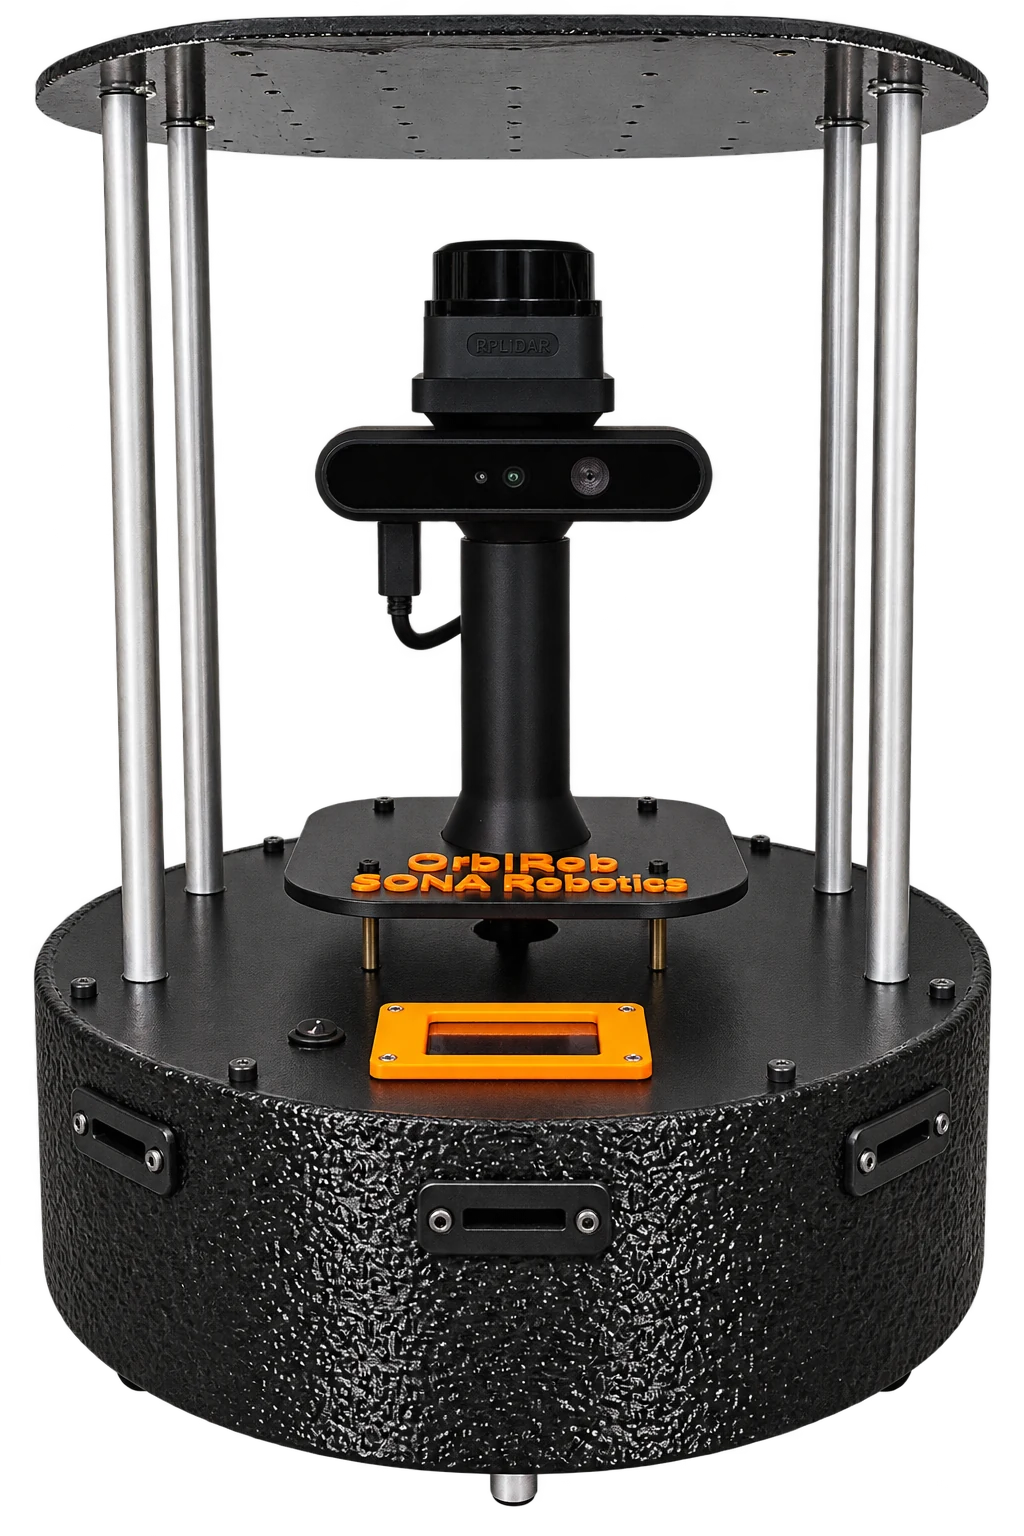
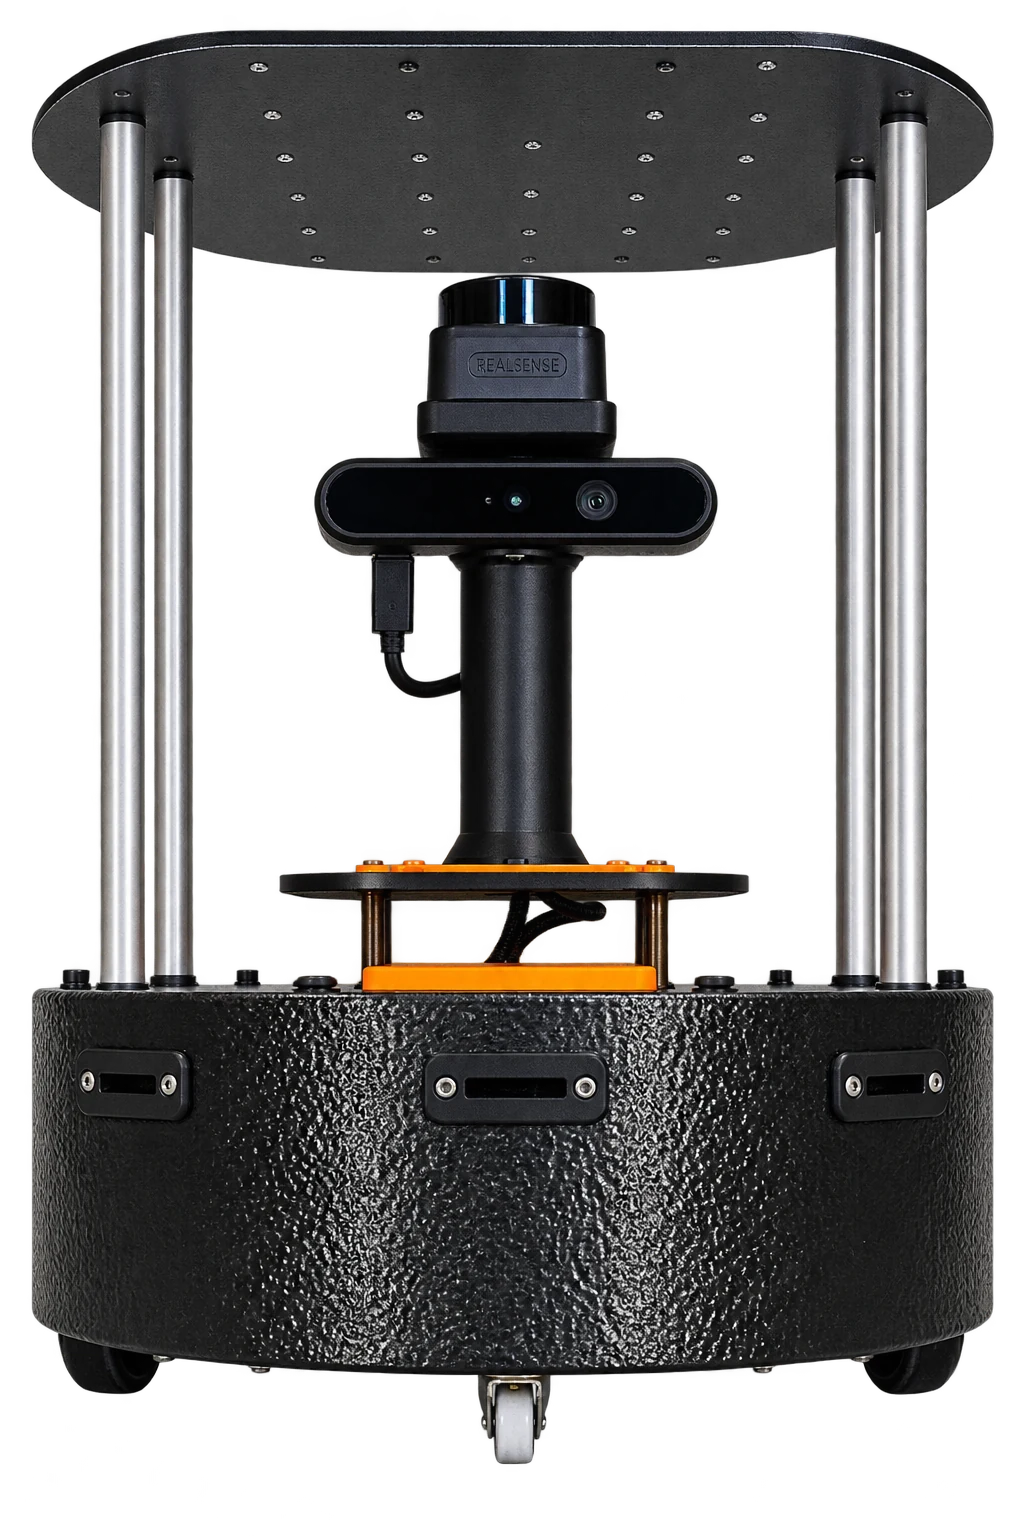
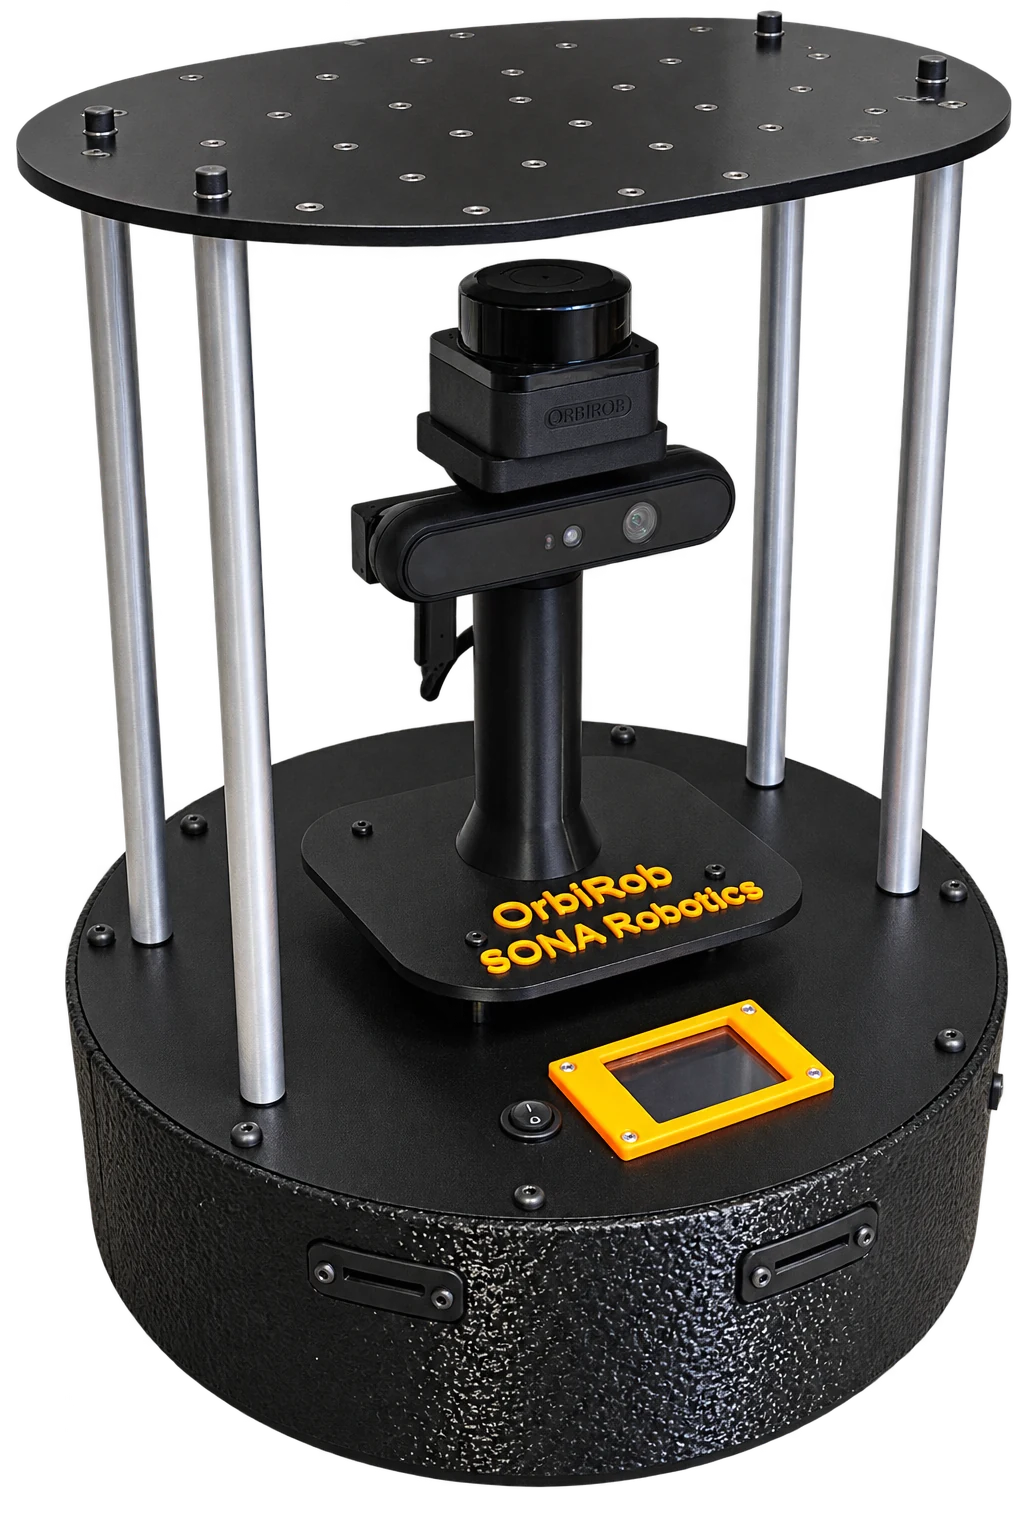
OrbiRob; üniversiteler, ileri robotik dersleri ve araştırma laboratuvarları için açık ve modüler bir mobil robotik platformudur. Öğrenciler ve araştırmacılar otonom robotik uygulamalarını Gazebo'da geliştirebilir ve aynı ROS 2 yazılım altyapısını gerçek robot üzerinde test edebilir.
ROS 2
Açık robotik altyapısı
Gazebo
Simülasyondan gerçeğe
Ø 340 mm
Kompakt araştırma platformu
ORBIROB · DEMOS
Gerçek robotta otonom navigasyon ve engelden kaçınma.
Gerçek ortamda otonom navigasyon gösterimi.
OrbiRob hareket halindeyken engellerden kaçınıyor.
NEYDE İYİ
Navigasyon, algılama ve otonomi yazılımlarını Gazebo'da geliştirip test edin; ardından aynı ROS 2 mimarisini fiziksel OrbiRob üzerinde çalıştırın.
SLAM, konumlama, Nav2, sensör füzyonu, bilgisayarlı görü ve üniversitelere özel araştırma algoritmaları için modüler diferansiyel sürüş tabanı.
ROS 2 paketleri, Gazebo desteği ve GitHub tabanlı geliştirme; platformu şeffaf, tekrarlanabilir ve yeni sensörlerle kolayca genişletilebilir kılar.
TEKNİK TABLO
NEREDE ÇALIŞIR
Seride sıradaki
Valease · Sosyal Refakat Robotu