 SONA Robotics
01 · OrbiRob'u Gazebo'da başlatın
Robot modeli, simüle sensörler ve iç ortam dünyasıyla başlayın.
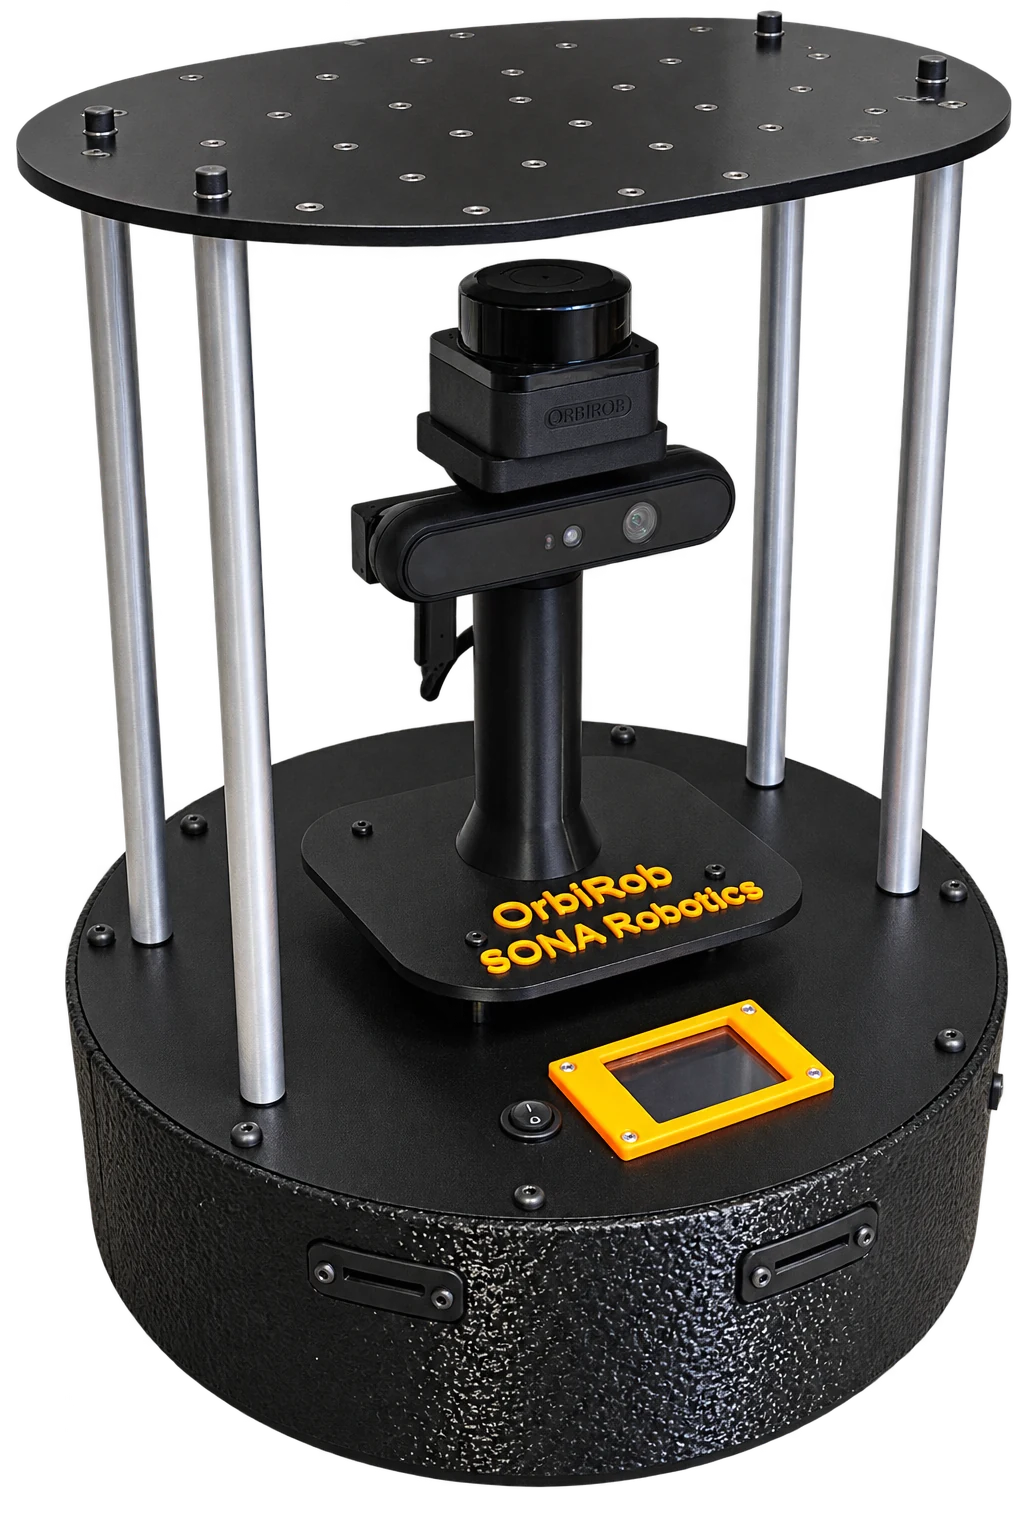
ORBIROB + GAZEBO
Gazebo öğrencilerin ve araştırmacıların robot sırasını beklemeden başlamasını, deneyleri tutarlı biçimde tekrarlamasını ve fiziksel platforma geçmeden önce ROS 2 iş akışını öğrenmesini sağlar.
1
ROS 2 iş akışı
2
Simülasyon + donanım
Tekrarlanabilir
Deneyler
Daha güvenli
Erken geliştirme
ORBIROB · DEMOS
Gazebo gösterimini ve OrbiRob'un gerçek ortamda otonom navigasyon görüntülerini izleyin.
OrbiRob'un Gazebo simülasyon ortamındaki hareketi.
Gerçek ortamda otonom navigasyon gösterimi.
İŞ AKIŞI
Robot modeli, simüle sensörler ve iç ortam dünyasıyla başlayın.
Navigasyon, algılama veya görev mantığını standart ROS 2 arayüzlerine göre yazın.
Donanıma risk oluşturmadan testleri tekrarlayın, topic'leri inceleyin ve davranışı ayarlayın.
Uygulamayı fiziksel robota taşıyın; gerçek sensör gürültüsü, zemin ve engellerle test edin.
EĞİTİM DEĞERİ
Öğrenci grupları laboratuvar saatinden önce kendi bilgisayarlarında geliştirme yapabilir.
Karşılaştırılabilir sonuçlar için her gruba aynı dünya, hedef ve başlangıç koşulunu verin.
Yanlış komutlar ve kararsız algoritmalar gerçek motorlara ulaşmadan fark edilebilir.
Öğrenciler donanıma geçince gerçek robotik ile simülasyon arasındaki farkı doğrudan deneyimler.
ARAŞTIRMA DEĞERİ
Amaç gerçek robotu ortadan kaldırmak değildir. Gazebo laboratuvara hızlı ve tekrarlanabilir bir geliştirme katmanı verir; OrbiRob ise algoritmayı fiziksel robotikte önemli olan sensör gürültüsü, kusurlu odometri, dinamik engeller ve gerçek zamanlamayla karşılaştırır.
Çevrimiçi üniversite oturumunda aynı ROS 2 görevini önce Gazebo'da, ardından OrbiRob üzerinde gösterebiliriz.